산림 생태계 모니터링을 위한 LiDAR 플랫폼별 개체목 수고 및 흉고직경 추정 정확도 비교
Ⓒ The Korean Environmental Sciences Society. All rights reserved.
This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License (http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium, provided the original work is properly cited.
Abstract
In this study, we compared the accuracy of individual-tree height and diameter at breast height (DBH) estimates derived from drone light detection and ranging (LiDAR), static terrestrial laser scanning (TLS), hand-held SLAM LiDAR, and integrated multi-platform point cloud monitoring under identical stand conditions in a 54-year-old Japanese larch (Larix kaempferi) plantation. Values obtained for a total of 43 trees from three 20 m × 20 m plots were evaluated against field measurements. Among the individual platforms, drone LiDAR showed the highest accuracy for estimations of tree height (RMSE = 0.580 m, rRMSE = 2.71%), whereas static TLS provided the most accurate DBH estimates (RMSE = 0.573 cm, rRMSE = 1.80%). Among the integrated datasets, drone + TLS achieved the highest tree height accuracy (RMSE = 0.418 m, rRMSE = 1.95%), with a DBH accuracy comparable to that of static TLS (RMSE = 0.603 cm, rRMSE = 1.89%). These results indicate that the complementary observation geometries of airborne and terrestrial LiDAR can improve the representation of upper-canopy and stem structures. Under the measurement conditions adopted in this study, drone LiDAR provided relatively rapid data acquisition for height-oriented monitoring, whereas static TLS offered superior DBH accuracy, albeit at the cost of longer field acquisition times. Although hand-held SLAM LiDAR provided greater field mobility, its use was associated with relatively larger errors than those obtained using static TLS. Overall, the selection of appropriate LiDAR platforms should take into consideration the target structural variable, required accuracy, and field acquisition time, whereas multi-platform integration may provide complementary information for forest ecosystem monitoring. Further validation based on a range of different plant species, canopy structures, and phenological conditions is required before these findings can be generalized to other forest environments.
Keywords:
LiDAR, Tree height, Diameter at breast height (DBH), Forest ecosystem monitoring, Multi-platform LiDAR integration1. 서 론
산림 생태계에서 수고(tree height)와 흉고직경(diameter at breast height, DBH)은 임목의 생장 상태와 구조적 특성을 대표하는 핵심 변수로 생체량(biomass) 추정, 탄소 저장량 평가, 임분 생산성 분석 및 서식지 구조 해석에 폭넓게 활용된다(Kang et al., 2016; Liang et al., 2016). 특히, 수고와 흉고직경은 대부분의 상대생장식(allometric equation)의 주요 독립변수로 사용되며, 이들 변수의 측정 정확도는 산림 탄소 저장량 산정의 불확실성과 직결된다(Kang et al., 2016). 따라서, LiDAR를 활용한 산림 구조 변수의 정확한 측정(Shamaoma et al., 2025; Tupinambá-Simões et al., 2025)은 산림 구조를 정량적으로 파악하고, 바이오매스 및 탄소 저장량을 평가하기 위한 기초 자료로서 중요한 의미를 가진다.
전통적인 산림자원 조사는 현장에서 직접 측정하는 방법으로 수행되어 왔으나, 많은 인력과 시간을 요구하며 조사자의 숙련도, 지형 조건 및 수관 밀도 등에 따라 오차가 발생할 수 있다(Ko et al., 2022). 특히, 침엽수림과 같이 수관 차폐(occlusion)가 발생하기 쉬운 임분에서는 정단부 가시성의 제한으로 수고 추정의 불확실성이 증가할 수 있다(Andersen et al., 2006). 이러한 한계는 모니터링 등 장기 반복 조사에서 누적 오차로 이어질 가능성이 있으며, 이는 조사 데이터의 신뢰도를 저하시킬 수 있다.
LiDAR (light detection and ranging)는 레이저 펄스를 이용하여 3차원 점군(point cloud) 데이터를 취득함으로써 산림 구조를 비접촉 방식으로 정량화할 수 있는 원격탐사 기술이다(Andersen et al., 2006; Liang et al., 2016). 최근에는 드론 LiDAR (unmanned aerial vehicle LiDAR, UAV LiDAR), 고정식 지상 LiDAR (terrestrial laser scanning, TLS), 그리고 휴대형 SLAM LiDAR (handheld SLAM LiDAR) 등 다양한 플랫폼이 개발되면서 산림 구조 분석의 공간적・기술적 확장성이 크게 향상되었다(Calders et al., 2020; Mokroš et al., 2021; Hartley et al., 2025). 이러한 기술은 수관 구조, 수고, DBH 등 개체목 수준의 속성을 정밀하게 추출할 수 있어 산림 생태 연구 및 자원 인벤토리 구축에 활발히 활용되고 있다(Fraser et al., 2025; Zhou et al., 2025).
그러나 LiDAR 플랫폼은 관측 기하, 점밀도 및 스캐닝 방식에서 차이를 보이며, 이러한 차이는 동일 임분 조건에서도 구조 변수 추정 정확도가 달라질 수 있다(Mîzgaciu et al., 2025). 특히 수고와 같이 수관 상부 탐지가 핵심인 변수와 DBH와 같이 줄기 단면 복원이 요구되는 변수는 서로 다른 관측 조건에 민감하게 반응할 가능성이 있다(Erfanifard et al., 2025). 한편, LiDAR에 관한 연구는 단일 플랫폼 중심 분석이 대부분이며(Liang et al., 2016), 일부 연구에서 플랫폼 간 비교가 제한적으로 보고된 바 있다(Bauwens et al., 2016). 또한 동일한 임분 조건에서 플랫폼 간 오차 특성을 비교한 연구는 제한적인 실정이다. 이는 생태계 모니터링 체계 설계에서 플랫폼 선택에 대한 실증적 근거가 충분하지 않음을 의미한다.
일본잎갈나무(Larix kaempferi)는 국내 주요 조림수종으로 전체 산림면적의 약 6.2%를 차지하며(Kang et al., 2016), 동령 순림에서는 수간형과 관련된 일부 형상계수의 개체 간 변이가 비교적 작게 나타나는 것으로 보고되었다(Inoue, 2012). 이러한 구조적 균질성은 플랫폼 간 관측 기하 효과에 따른 오차 특성 비교에 적합한 환경을 제공한다.
본 연구는 일본잎갈나무림을 대상으로 드론 LiDAR, 고정식 TLS, 휴대형 SLAM LiDAR 및 융합 플랫폼(드론 LiDAR와 휴대형 SLAM LiDAR의 융합: drone + SLAM, 드론 LiDAR와 고정식 TLS의 융합: drone + TLS)을 활용하여 개체목 수준의 수고 및 DBH를 추출하고, 현장 실측값과 비교하여 플랫폼별 추정 정확도를 정량적으로 평가하였다. 본 연구는 산림 구조 변수별 LiDAR 플랫폼 선택을 위한 기초 자료를 제공하고, 장기 산림 생태계 모니터링 및 탄소 인벤토리 정밀도 향상에 기여하고자 한다.
2. 재료 및 방법
2.1. 연구대상지
본 연구는 충청북도 보은군 일원에 위치한 국사봉(589.1 m)의 일본잎갈나무 조림지에서 수행하였다. 연구대상지가 포함된 필지의 과거 조림이력을 확인하기 위하여 보은군 관련 행정자료를 검토하였으나, 해당 자료는 필지 단위로 작성되어 있으며 연도별 조림구역에 대한 공간정보가 포함되어 있지 않아 각 조사구의 정확한 조림연도를 특정하기에는 한계가 있었다. 이에 본 연구에서는 생장추(increment borer)를 이용하여 흉고높이에서 채취한 목편의 나이테를 계수하여 임령을 산정하였으며, 그 결과 54년으로 확인되었다. 또한 연구대상지는 산림청 제공 임상도 기준 5영급에 해당하였다. 조사구는 20 m × 20 m (0.04 ha) 크기의 방형구 3개(St. 1, St. 2, St. 3)를 설정하였으며(Fig. 1), 현장조사는 2025년 6월 19–20일에 수행하였다. 각 조사구의 개체목 수는 St. 1: 12주, St. 2: 14주, St. 3: 17주로 총 43주를 대상으로 수행하였고, 조사구별 임목밀도(tree density)는 각 조사구의 개체목 수를 조사구 면적(0.04 ha)으로 나누어 ha당 본수(trees ha⁻¹)로 환산하여 산출하였으며, 각각 300, 350, 425 trees ha⁻¹로 나타났다. 각 조사구의 중심 좌표는 St. 1 (36° 35′ 38.67″, 127° 38′ 40.56″), St. 2 (36° 35′ 37.78″, 127° 38′ 39.88″), St. 3 (36° 35′ 38.40″, 127° 38′ 38.90″)이며, 해발고도(elevation), 경사(slope), 방위(aspect)는 GIS 데이터를 기반으로 산출하여 Table 1에 제시하였다.
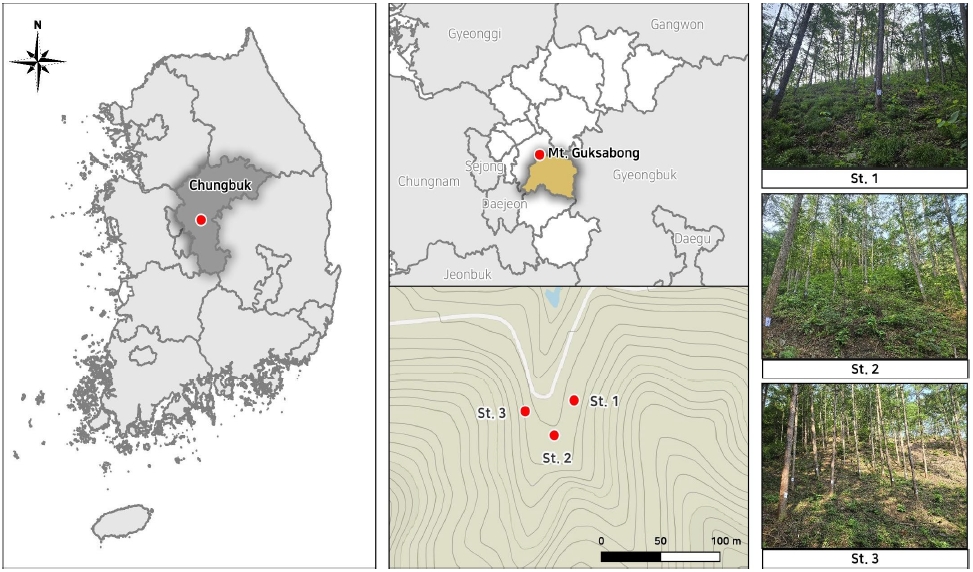
Study area and sample plot locations (St. 1–St. 3).

Site and stand characteristics of the study plots
2.2. 측정장비
수고는 Vertex IV (Haglöf Sweden AB, Långsele, Sweden)를 이용하여 측정하였다. 흉고직경(DBH)은 직경테이프(F10-02DM, KDS, Malaysia)를 이용하여 지면으로부터 1.2 m에서 측정하였다. 흉고높이(1.2 m)는 국내 산림조사 기준에 따른 것이며, 측정은 오차를 최소화하기 위하여 2인 1조로 수행하였다.
휴대형 LiDAR는 동시적 위치추정 및 지도작성(simultaneous localization and mapping, SLAM) 기술을 기반으로 하며, 휴대형 LiDAR 및 드론 LiDAR 데이터 취득에는 Hovermap ST-X (Emesent, Australia)를 사용하였다. 휴대형 측정은 조사구 내부를 약 5 m 간격으로 왕복 이동하며 수행하였고, SLAM 누적오차(drift)를 최소화하기 위해 조사구 외곽 및 내부를 포함하는 폐곡선(loop) 경로로 최소 2회 반복 스캔하였다. 보행속도는 0.5–1.0 m s⁻¹ 범위로 유지하였으며, 총 스캔 소요시간은 약 10분으로 설정하였다.
드론 LiDAR는 Matrice 300 RTK (DJI, China)에 Hovermap ST-X (Emesent, Australia)를 장착하여 수행하였다. 비행고도는 지표면 기준(AGL) 40 m로 설정하였으며, 그리드 비행의 라인 간격은 5 m로 유지하였다. 인접 패스 간 횡방향 중첩률은 약 30%가 되도록 설계하였고 조사구 외곽에는 약 10 m의 버퍼를 포함하여 2 m s⁻¹ 속도로 촬영하였으며, 동일 경로를 2회 반복 촬영하였다. 조사구 당 총 비행시간은 약 5분이었고, 비행 로그 기준 총 비행경로 길이는 평균 약 420–460 m였다. RTK는 network RTK (FIX 비율 >95%)를 사용하였다. 한편, 본 비행 설계는 조사구 규모와 반복 비행 조건을 고려하여 개체목 단위 분석에 필요한 충분한 점군 중첩을 확보하도록 설정하였다.
고정식 지상 레이저 스캐닝(terrestrial laser scanning, TLS) 데이터는 Leica RTC360 (Leica Geosystems AG, Switzerland) 장비를 이용하여 취득하였다. 수목의 수관 및 줄기에 의해 발생할 수 있는 사각지대를 최소화하기 위해 조사구 내 총 38개 스테이션(St. 1: 13지점, St. 2: 13지점, St. 3: 12지점)을 설정하여 스캔을 수행하였다. 각 스테이션은 조사구 전체가 충분히 중첩(overlap) 되도록 배치하였다.
모든 측정 지점에서 360° 전방위 스캔을 수행하였으며, 스캔 해상도 및 품질 설정값은 조사구 간 동일하게 적용하였다. 세부 해상도는 10 m 거리 기준 3 mm로 설정하였다. 모든 스테이션은 동일한 관측 조건에서 운영하여 플랫폼 간 비교의 일관성을 확보하였다. 각 스테이션에서의 데이터 취득 시간은 약 2분 40초로 설정하여 스캔을 수행하였다. 본 연구에 사용된 LiDAR 장비의 주요 기술 사양은 Table 2에 제시하였다.
Technical specifications of the LiDAR systems used in this study
2.3. 분석방법
TLS 및 SLAM 점군의 정합은 각각 Leica Cyclone REGISTER 360 v2024.0 (Leica Geosystems AG, Switzerland) 및 Aura v1.9.1 (Emesent, Australia) 소프트웨어를 이용하여 수행하였다. 정합이 완료된 각 LiDAR 플랫폼의 원시 점군(raw point cloud) 데이터에 대하여 개체목 속성 추출 이전에 전처리 과정을 수행하였다. 노이즈 제거를 위해 점밀도 및 거리 임계값 기반의 통계적 필터링(statistical outlier removal, SOR)을 적용하였으며, neighbor points는 20개, standard deviation multiplier는 2.0으로 설정하였다. 지면 점 분류는 LiDAR360 v6.0 (GreenValley International, China) 소프트웨어에서 제공하는 적응형 지면 필터링 알고리즘을 이용하여 수행하였고, 공간 해상도 0.1 m의 디지털 지형모델(digital terrain model, DTM)을 생성하였다. 모든 점군 데이터는 생성된 DTM을 기준으로 정규화(normalization)하여 지면고를 제거한 정규화 높이값(nZ)을 산출하였으며, 이를 통해 플랫폼 간 지면 기준 높이의 일관성을 확보하였다.
개체목 분리는 각 조사구 내 LiDAR360의 점군 기반 분할 알고리즘을 이용하여 수행하였다. 정규화된 점군 데이터로부터 공간 해상도 0.2 m의 수관고도모델(canopy height model, CHM)을 생성한 후, 국지 최대값 필터링(local maxima filtering)을 적용하여 잠재적 수목 정단부를 탐지하였다. 이후 region-growing 알고리즘을 활용하여 인접 점군을 개체목 단위로 할당하였다. 추출된 개체목은 원시 점군과 중첩하여 시각적으로 검토함으로써 과분할 및 미분할 오류를 확인한 후, 수고 및 흉고직경(DBH)을 산출하였다.
자동 분리된 개체목은 현장 실측 개체목과 위치 및 수관 형태를 기준으로 1:1 매칭하였다. 매칭은 개체목 중심 좌표와 시각적 검토를 병행하여 수행하였으며, 최종 분석에는 총 43개 개체목이 포함되었다.
단일 플랫폼 기반 분석과 함께, 드론 LiDAR와 휴대형 SLAM LiDAR를 결합한 drone + SLAM 자료 및 드론 LiDAR와 고정식 TLS 자료를 결합한 drone + TLS 자료를 추가적으로 구축하였다. 융합 자료는 동일 좌표계 및 동일 DTM 기준으로 정규화한 후, 개체목 단위에서 동일 좌표계 기준으로 점군을 정합・병합하였다. 중복 영역의 점군은 별도 가중치 없이 모두 포함하였으며, 병합 후 동일한 전처리(SOR 필터링, 정규화) 절차를 재적용하여 플랫폼 간 점군 밀도 차이가 분석 결과에 미치는 영향을 최소화하였다. 수고 추정에서는 드론 LiDAR의 수관 상부 탐지 정보를 중심으로 하되, 지상 기반 LiDAR 자료를 통해 수관 및 줄기 하부 구조의 점군 보완 효과를 반영하였다. DBH 추정에서는 병합된 점군 중 흉고 높이 범위에 해당하는 줄기 점군을 이용하여 원형 피팅을 수행하였으며, 지상 기반 LiDAR 자료는 줄기 단면 점군 확보에 주요하게 기여하였다.
수고는 분리된 개체목 점군 내 최대 정규화 높이값(nZ_max)을 기준으로 산출하였다. 각 LiDAR 플랫폼의 점군은 동일 좌표계를 기반으로 정합되어 있어 점군 중첩 시 동일 개체목의 공간적 위치를 확인할 수 있도록 하였다. 또한 수고 산출에 앞서 DTM을 기준으로 점군을 정규화하여 각 위치의 지면고를 제거함으로써, 경사 및 지형에 따른 지면고 차이가 수고 산출에 미치는 영향을 최소화하였다. 정규화된 개체목 점군에서 최대 높이점을 정단부로 정의하고, 해당 최대 정규화 높이값을 개체목의 수고로 산출하였다. 산출된 수고값은 현장 실측 개체목과 위치 및 수관 형태를 기준으로 1:1 매칭하여 정확도 분석에 이용하였다(Fig. 2(a)).
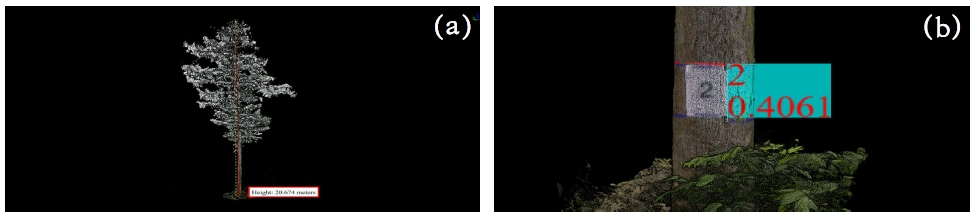
Example of tree height and DBH measurements in the sample plot: (a) tree height and (b) DBH.
현장 실측 흉고직경(DBH)은 지상부 1.2 m 높이에서 직경테이프를 이용하여 측정하였다. LiDAR 기반 흉고직경은 LiDAR360의 Fit DBH 기능을 활용하여 산출하였으며, 지면으로부터 1.2 m ± 0.05 m 범위 내 줄기 점군을 추출한 후 최소자승법(least squares) 기반 원형 피팅(circle fitting)을 적용하였다(Fig. 2(b)). 본 연구는 국내 산림조사 관행 및 기존 축적 자료와의 일관성을 유지하기 위하여 DBH 측정 기준 높이를 1.2 m로 설정하였다. 국제적으로는 1.3 m 기준이 일반적으로 사용되나, 본 연구에서는 국내 산림조사 기준에 따라 1.2 m를 적용하였다.
플랫폼별 수고 및 흉고직경(DBH) 정확도를 평가하기 위하여 동일 개체목에서의 실측값과 LiDAR 추정값 차이(d = LiDAR − field)를 이용하여 평균편향(bias)과 제곱평균제곱근오차(root mean square error, RMSE)를 산출하였다.
또한 평균값에 대한 상대적인 오차 크기를 평가하기 위하여 상대제곱평균제곱근오차(relative root mean square error, rRMSE)를 산출하였으며, RMSE를 현장 실측값의 평균으로 나눈 후 100을 곱하여 백분율로 나타냈다. Bland–Altman 방법에 따라 평균 차이(mean difference)와 95% 일치한계(95% limits of agreement; LoA = mean(d) ± 1.96 × SD(d))를 계산하여 실측값과 LiDAR 추정값 간 합치도와 편향 특성을 평가하였다(Bland and Altman, 1986). 추가적으로 실측값과 LiDAR 추정값 간의 선형 관계를 평가하기 위하여 결정계수(R²)를 산출하였다. 모든 통계 분석은 SAS 9.4 (SAS Institute Inc., Cary, NC, USA)를 이용하여 수행하였다.
3. 결과 및 고찰
3.1. 직접 조사법과 LiDAR 데이터 측정값 비교
수고 비교 결과(Table 3, n = 43), 단일 플랫폼 중에서는 드론 LiDAR가 Bias −0.297 m, RMSE 0.580 m로 가장 낮은 RMSE를 나타냈다. 고정식 TLS는 Bias 0.627 m, RMSE 0.989 m, 휴대형 SLAM LiDAR는 Bias 0.122 m, RMSE 1.237 m로 나타났다. 다중 플랫폼 융합 결과에서는 drone + TLS 조합이 Bias 0.145 m, RMSE 0.418 m, 95% LoA: −0.632 to 0.923 m로 전체 방법 중 가장 높은 정확도를 보였다(Fig. 3). Drone + SLAM 조합 역시 Bias 0.218 m, RMSE 0.536 m로 단일 SLAM LiDAR보다 오차가 감소하였으며, 단일 드론 LiDAR와 유사한 수준의 정확도를 나타냈다. 한편, R²는 drone + TLS(0.988)에서 가장 높게 나타나 실측값과 LiDAR 추정값 간의 선형 관계가 가장 강하게 나타났다. 평균 현장 수고를 기준으로 산출한 rRMSE는 드론 LiDAR 2.71%, 고정식 TLS 4.61%, 휴대형 SLAM LiDAR 5.77%, drone + SLAM 2.50%, drone + TLS 1.95%로 나타났으며, 모든 방법에서 rRMSE가 10% 미만으로 나타나 평균값 대비 오차가 작은 수준의 정확도를 보였다.
Descriptive and accuracy statistics of tree height estimates(n = 43)
Bland–Altman plots comparing field-measured and LiDAR-derived tree height across five LiDAR datasets: (a) Drone LiDAR, (b) Static TLS (RTC360), (c) Handheld SLAM LiDAR, (d) Drone + SLAM, and (e) Drone + TLS (The solid line represents the mean difference, and the dashed lines indicate the 95% limits of agreement).
이러한 결과는 항공 기반 관측 기하가 수관 정단부를 직접 관측할 수 있어 드론 LiDAR의 관측 기하가 수관 정단부 탐지에 유리하게 작용한 결과로 해석된다. 이는 드론 LiDAR가 수관 상부를 직접 관측함으로써 수관 정단부 점군을 보다 정확하게 취득할 수 있기 때문이다. 반면, 지상 기반 LiDAR는 수관 차폐(occlusion)의 영향을 크게 받아 상부 정단부 점군이 일부 누락될 가능성이 있으며, 수고 추정 정확도는 이러한 관측 기하의 특성 차이에 기인한 것으로 해석된다. Andersen et al.(2006), Fraser et al.(2025), Zhou et al.(2025) 역시 UAV 기반 LiDAR 자료가 높은 수고 추정 정확도를 제공할 수 있음을 보고한 바 있으며, 본 연구 결과도 이러한 선행연구와 일치하였다. 반면 고정식 TLS와 휴대형 SLAM LiDAR는 지상 기반 관측 특성상 수관 차폐에 의해 상부 정단부 점 확보가 제한될 수 있으며, 특히 휴대형 SLAM LiDAR는 위치 추정 과정에서 발생하는 누적 오차(drift)와 점군 밀도 변동성의 영향으로 수고 추정 오차가 증가한 것으로 해석된다(Mokroš et al., 2021). 이는 휴대형 LiDAR를 이용한 산림조사에서 수고 추정 정확도가 임분 구조, 지형, 수종 및 측정 환경 등 다양한 요인의 영향을 크게 받는다고 보고한 Lee et al.(2024)의 연구 결과와도 일치한다. 또한 일부 개체에서는 상대적으로 큰 오차가 발생하는 경향이 나타났으며, 이동 기반 스캐닝 과정에서 발생하는 자세 변화와 점군 불균질성에 기인한 것으로 판단된다. 휴대형 SLAM LiDAR의 rRMSE가 다른 방법보다 다소 높게 나타났으나, 모든 방법에서 rRMSE가 10% 미만으로 나타나 평균 현장 측정값에 대한 상대적 오차가 작은 수준임을 확인하였다. 한편, drone + TLS 조합은 드론 LiDAR의 수관 상부 탐지 능력과 고정식 TLS의 하부 구조 복원 능력이 상호 보완적으로 작용함으로써 가장 높은 정확도를 나타낸 것으로 해석된다. 이 결과는 드론 LiDAR와 지상 LiDAR를 통합함으로써 상부 수관과 하부 줄기 구조 정보를 상호보완적으로 확보하여 산림 구조 복원의 정확도를 향상시킬 수 있다고 보고한 Jeong(2025)의 연구 결과와도 일치한다. 아울러 본 연구 결과는 장기 산림 생태계 모니터링에서 수고 추정 정확도를 향상시키기 위해 단일 플랫폼뿐 아니라 다중 플랫폼 융합 전략의 활용 가능성을 보여주며, 반복 측정이 요구되는 산림 모니터링 환경에서 보다 안정적인 구조 변수 추정에 기여할 수 있음을 시사한다.
한편, 지상 기반 LiDAR의 수고 추정 정확도는 수관 차폐뿐만 아니라 측정 경로와 관측 지점의 배치에 따른 점군의 중첩 정도에도 영향을 받을 수 있다. 본 연구에서는 휴대형 SLAM LiDAR 측정 시 조사구 내부를 일정 간격으로 왕복 이동하고 외곽 및 내부를 포함하는 폐곡선 경로를 반복 측정하였으며, TLS의 경우 다중 스테이션을 배치하여 조사구 전체가 중첩되도록 측정하였다. 이러한 반복 및 중첩 측정은 다양한 관측 방향에서 점군을 확보함으로써 국지적인 수관 차폐의 영향을 완화하는 데 기여할 수 있을 것으로 판단된다. 다만 본 연구에서는 측정 경로 및 반복 횟수에 따른 수고 추정 정확도의 차이를 별도로 비교하지 않았으므로, 반복 및 중첩 측정에 따른 정확도 향상 효과를 정량적으로 판단하는 데에는 한계가 있다. 따라서 장기 산림 생태계 모니터링에서 지상 기반 LiDAR를 활용할 경우 일정한 측정 경로와 관측 지점 및 반복 측정 조건을 유지하여 자료의 재현성을 확보할 필요가 있으며, 지상 기반 관측만으로는 상부 수관의 차폐를 완전히 해소하기 어려운 만큼 높은 수고 추정 정확도가 요구되는 경우에는 드론 LiDAR와의 상호보완적 활용을 고려할 필요가 있다.
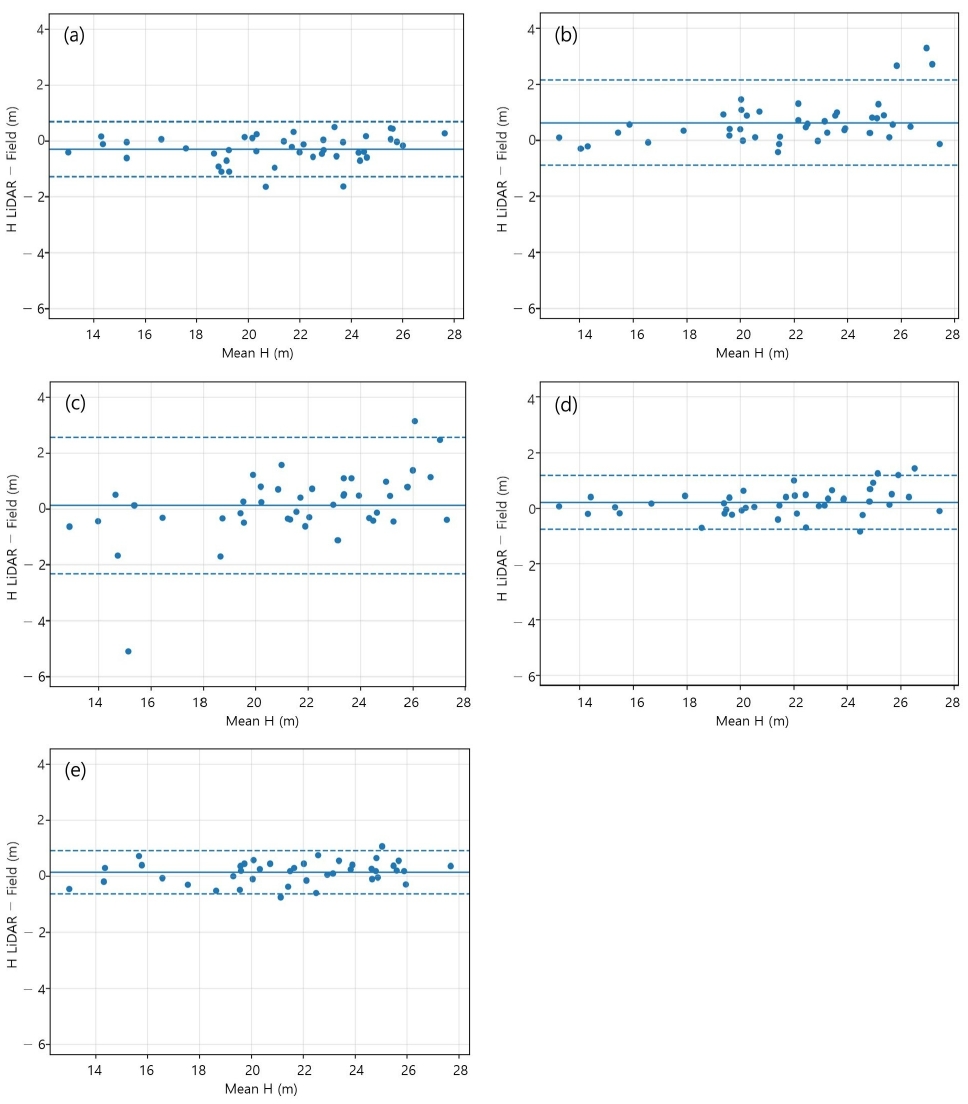
DBH 비교 결과(Table 4, n = 43), 단일 플랫폼 중에서는 고정식 TLS가 Bias −0.393 cm, RMSE 0.573 cm, 95% LoA: −1.220 to 0.434 cm로 가장 낮은 오차를 보였다(Fig. 4). 드론 LiDAR는 Bias 0.377 cm, RMSE 1.606 cm, 휴대형 SLAM LiDAR는 Bias 0.776 cm, RMSE 1.446 cm로 나타났다. 다중 플랫폼 융합 결과에서는 drone + TLS 조합이 Bias −0.384 cm, RMSE 0.603 cm, 95% LoA: −1.307 to 0.539 cm로 고정식 TLS 단일 플랫폼과 유사한 수준의 높은 정확도를 보였다. Drone + SLAM 조합은 Bias 0.407 cm, RMSE 1.053 cm로 단일 drone 및 SLAM LiDAR보다 오차가 감소하였다. 한편, R²는 고정식 TLS (0.996)와 drone + TLS (0.996)에서 가장 높게 나타나 실측값과 LiDAR 추정값 간의 선형 관계가 가장 강하게 나타났다. 평균 현장 DBH를 기준으로 산출한 rRMSE는 고정식 TLS 1.80%, 드론 LiDAR 5.03%, 휴대형 SLAM LiDAR 4.53%, drone + SLAM 3.30%, drone + TLS 1.89%로 나타났으며, 모든 방법에서 rRMSE가 10% 미만으로 나타나 평균값 대비 오차가 작은 수준의 정확도를 보였다.
Descriptive and accuracy statistics of DBH estimates(n = 43)
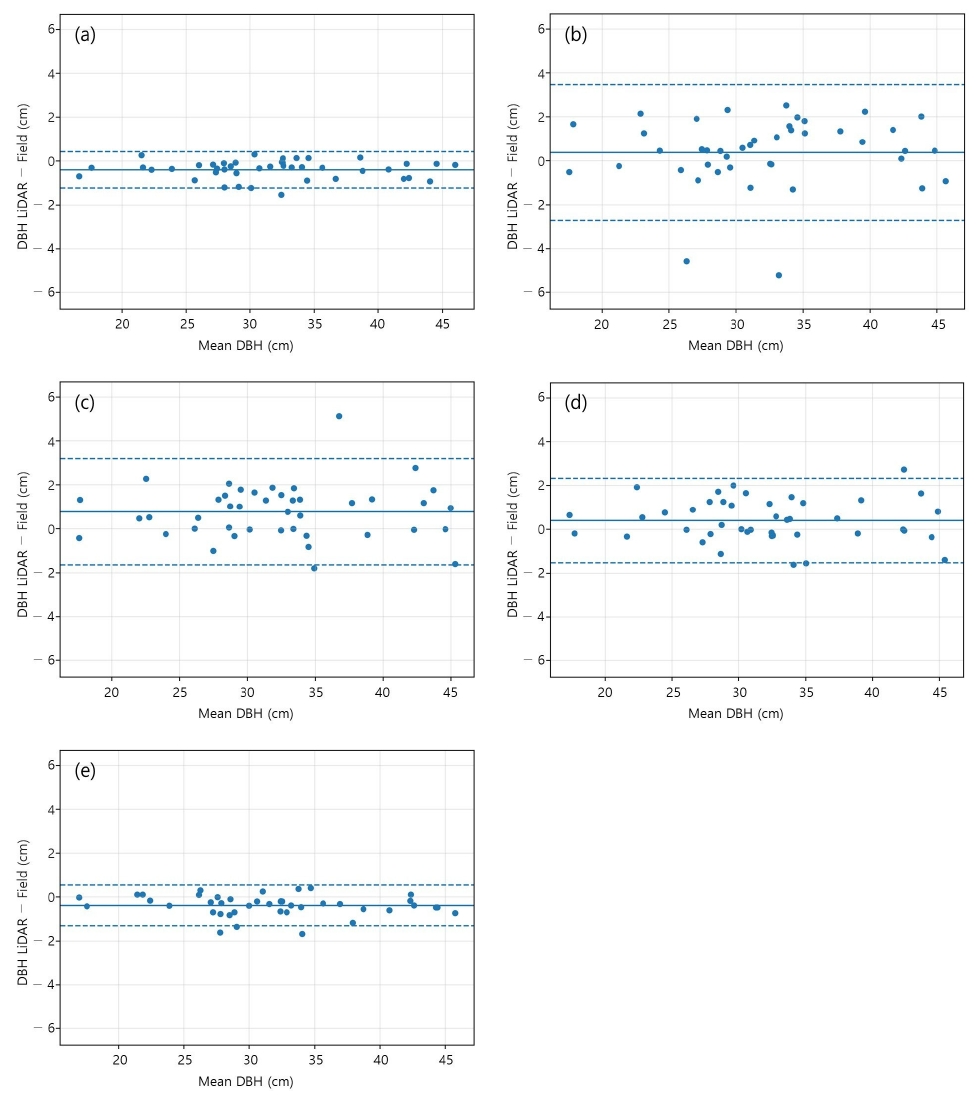
Bland–Altman plots comparing field-measured and LiDAR-derived DBH across five LiDAR datasets: (a) Static TLS (RTC360), (b) Drone LiDAR, (c) Handheld SLAM LiDAR, (d) Drone + SLAM, and (e) Drone + TLS (The solid line represents the mean difference, and the dashed lines indicate the 95% limits of agreement).
이러한 결과는 고정식 TLS가 다중 스테이션 기반 횡단면 관측을 통해 줄기 단면을 고밀도로 복원할 수 있기 때문으로 해석된다. 특히 다중 스테이션 스캐닝은 줄기의 차폐(occlusion)를 감소시키고 흉고높이에서 충분한 점군 밀도를 확보함으로써 원형 피팅(circle fitting)의 안정성을 향상시키는 데 기여한 것으로 보인다. Liang et al.(2016)과 Calders et al.(2020)은 TLS 기반 점군이 줄기 형상 복원 및 직경 추정에서 높은 정밀도를 제공한다고 보고하였으며, 본 연구 결과 역시 이러한 선행연구 결과와 일치하였다. 반면 드론 LiDAR는 항공 기반 관측 기하 특성상 줄기 하부 단면 점군 확보가 제한되어 상대적으로 큰 오차 분산을 나타낸 것으로 판단된다(Erfanifard et al., 2025). 또한 휴대형 SLAM LiDAR는 현장 적용성이 우수하다는 장점이 있으나, 정밀 DBH 추정에서는 누적오차와 점군 밀도 변동성의 영향으로 상대적으로 큰 오차가 나타난 것으로 해석된다. 특히 일부 개체에서는 상대적으로 큰 편차가 발생하는 경향이 나타났으며, 이는 이동 기반 스캐닝 과정에서 발생하는 자세 변화와 점군 불균질성에 기인한 것으로 해석된다. 휴대형 SLAM LiDAR와 드론 LiDAR의 rRMSE가 고정식 TLS에 비해 다소 높게 나타났으나, 모든 방법에서 rRMSE가 10% 미만으로 나타나 평균값 대비 높은 정확도를 유지하는 것으로 판단된다.
다중 플랫폼 융합 결과에서는 drone + TLS 조합이 고정식 TLS 단일 플랫폼과 유사한 수준의 정확도를 나타내어, 드론 LiDAR의 공간적 보완 효과와 TLS 기반 줄기 점군의 정밀도가 상호 보완적으로 작용할 수 있음을 보여주었다. 이는 UAV LiDAR와 TLS를 결합하여 상부 수관과 하부 줄기 구조 정보를 상호보완적으로 활용함으로써 산림 구조 정보의 정확도를 향상시킬 수 있다고 보고한 Jeong(2025)의 연구 결과와도 일치한다. 따라서 DBH와 같은 줄기 구조 변수의 정밀 추정을 위해서는 TLS 기반 점군 확보가 중요하며, 다중 플랫폼 융합 전략은 단일 플랫폼의 구조적 한계를 보완할 수 있는 효과적인 방법으로 해석된다.
한편, 다중 플랫폼 점군 융합에서는 플랫폼별 센서 특성과 관측 방식에 따라 점밀도 차이가 발생할 수 있다. 본 연구에서는 플랫폼별 가중치를 별도로 적용하지 않고 중복 영역의 점을 모두 유지하여 융합하였으므로, 플랫폼 간 점밀도 차이가 수고 및 DBH 추정 결과에 일부 영향을 미쳤을 가능성을 배제하기 어렵다. 다만 본 연구에서는 점밀도 차이에 따른 영향을 별도로 비교하지 않았으므로 그 영향을 정량적으로 판단하는 데에는 한계가 있다. 향후에는 플랫폼별 점밀도 차이를 고려한 융합 방법을 적용하고, 이에 따른 수고 및 DBH 추정 정확도의 변화를 비교・검증할 필요가 있다.
4. 결 론
본 연구에서는 동일 임분 조건에서 드론 LiDAR, 고정식 TLS, 휴대형 SLAM LiDAR 및 다중 플랫폼 융합 자료(drone + SLAM, drone + TLS)를 활용하여 일본잎갈나무림의 개체목 수준 수고와 흉고직경(DBH) 추정 정확도를 비교・평가하였다. 분석 결과, 단일 플랫폼에서는 드론 LiDAR가 수고 추정에서 가장 높은 정확도를 나타냈으며, 고정식 TLS는 DBH 추정에서 가장 우수한 성능을 보였다. 또한 다중 플랫폼 융합에서는 drone + TLS 조합이 수고에서는 가장 높은 정확도를 보였으며, DBH에서는 고정식 TLS 단일 플랫폼과 유사한 수준의 높은 정확도를 나타냈다.
이러한 결과는 각 LiDAR 플랫폼이 획득할 수 있는 산림 구조 정보의 특성과 한계에 기인한 것으로 판단된다. 드론 LiDAR는 상부에서 산림을 관측하여 수관 최상단을 효과적으로 포착할 수 있어 수고 추정에는 유리하였으나, 수관 차폐로 인해 줄기 정보 확보에는 한계가 있었다. 반면 고정식 TLS는 지상에서 줄기를 고밀도로 스캔하여 DBH 추정 정확도가 높게 나타났지만, 상부 수관은 차폐 현상으로 인해 충분한 점군을 확보하기 어려워 수고 추정에는 제한이 있었다. 또한 휴대형 SLAM LiDAR는 이동성이 우수하여 넓은 지역을 효율적으로 조사할 수 있는 장점이 있으나, 이동 과정에서 발생하는 누적 위치 오차와 점군 정합 오차의 영향으로 고정식 TLS보다 정밀도가 다소 낮게 나타났다. 반면 drone + TLS 융합은 드론 LiDAR의 상부 수관 정보와 고정식 TLS의 줄기 구조 정보를 상호 보완함으로써 수고에서는 가장 높은 정확도를 보였으며, DBH에서는 고정식 TLS 단일 플랫폼과 유사한 수준의 높은 정확도를 나타낸 것으로 판단된다.
본 연구 결과는 산림 구조 변수의 특성에 따라 적합한 방법을 선택하고, 필요에 따라 상호보완적으로 활용하는 것이 중요하다는 Hwang et al.(2012)의 연구 결과와 부합한다. 본 연구의 측정 조건에서 추정 정확도와 현장 데이터 취득 시간을 종합적으로 고려할 때, 수고 중심의 모니터링에서는 비교적 짧은 현장 데이터 취득 시간과 높은 수고 추정 정확도를 나타낸 드론 LiDAR의 활용이 적합할 수 있다. 반면 높은 DBH 추정 정확도가 요구되는 경우에는 고정식 TLS가 유리하나, 다중 스테이션 측정에 따른 현장 소요 시간을 함께 고려할 필요가 있다. 휴대형 SLAM LiDAR는 고정식 TLS보다 DBH 추정 정확도는 낮았지만, 이동식 측정을 통해 상대적으로 짧은 시간에 점군을 획득할 수 있어 현장 데이터 취득 시간과 요구 정확도를 함께 고려할 경우 대안으로 활용될 수 있다. 따라서 장기 산림 생태계 모니터링과 탄소 인벤토리 구축에서는 조사 목적과 대상 구조 변수, 요구 정확도 및 현장 데이터 취득 시간을 고려하여 적합한 LiDAR 플랫폼을 선택하고, 반복 관측 시 측정 경로와 관측 조건을 일관되게 유지하여 자료의 재현성을 확보할 필요가 있다.
다만 본 연구는 일본잎갈나무 단일 수종과 제한된 조사구를 대상으로 수행되어 연구 결과를 다양한 산림 환경에 일반화하는 데에는 한계가 있다. 식생 유형과 착엽 상태에 따라 LiDAR 펄스의 수관 내 투과와 점군 분포가 달라질 수 있으며(Wasser et al., 2013), 지상 LiDAR에서는 수관 차폐에 따른 상부 수관 정보의 손실 정도가 수종과 착엽 조건에 따라 다르게 나타날 수 있다(Mathes et al., 2023). 또한 활엽수림을 대상으로 휴대형 TLS를 적용한 선행연구에서는 DBH 추정 오차가 기존 침엽수 조림지보다 다소 높게 나타났으나, 활엽수 내 수종에 따른 DBH 측정 정확도의 차이는 확인되지 않았다(Aruga et al., 2017). 이러한 선행연구를 종합하면, 수종과 수관 구조 및 착엽 상태의 차이는 LiDAR 펄스의 투과와 점군 분포에 영향을 줄 수 있으며, 이에 따른 수고 및 DBH 추정 정확도의 차이는 산림 구조와 측정 조건 등에 따라 다르게 나타날 수 있는 것으로 판단된다. 따라서 본 연구에서 나타난 플랫폼별 정확도 특성을 다른 수종이나 산림 구조에 직접 일반화하는 데에는 주의가 필요하다. 또한 플랫폼별 센서 성능, 점밀도 및 관측 방식의 차이가 결과에 일부 영향을 미쳤을 가능성이 있다. 향후 침엽수림과 활엽수림을 포함한 다양한 수종과 복층림을 대상으로 반복 관측을 수행하고, 수관 구조 및 착엽 상태에 따른 플랫폼별 수고와 DBH 추정 정확도의 차이를 비교・검증하는 한편, 동일하거나 유사한 센서 성능 조건에서 플랫폼 간 비교와 융합 효과를 추가적으로 검증한다면, LiDAR 기반 산림 구조 분석과 장기 산림 생태계 모니터링을 위한 플랫폼 활용 방안을 제시하는 기초 자료로 활용될 것으로 기대된다.
Acknowledgments
본 논문은 기후에너지환경부의 재원으로 국립생태원의 지원을 받아 수행되었습니다(NIE-법정연구-2026-01).
REFERENCES
-
Andersen, H. E., Reutebuch, S. E., McGaughey, R. J., 2006, A Rigorous assessment of tree height measurements obtained using airborne lidar and conventional field methods, Can. J. Remote Sens., 32(5), 355–366.
[https://doi.org/10.5589/m06-030]

- Aruga, K., Yanagihara, E., Yamamoto, T., Ishiguri, F., Furusawa, T., Kato, A., 2017, Application of portable terrestrial laser scanner to a secondary broad-leaved forest, Eur. J. For. Eng., 3(1), 7–15.
-
Bauwens, S., Bartholomeus, H., Calders, K., Lejeune, P., 2016, Forest inventory with terrestrial LiDAR: A Comparison of static and hand-held mobile laser scanning, Forests, 7(6), 127.
[https://doi.org/10.3390/f7060127]
-
Bland, J. M., Altman, D. G., 1986, Statistical methods for assessing agreement between two methods of clinical measurement, Lancet, 327(8476), 307–310.
[https://doi.org/10.1016/S0140-6736(86)90837-8]
-
Calders, K., Adams, J., Armston, J., Bartholomeus, H., Bauwens, S., Bentley, L. P., Chave, J., Danson, F. M., Demol, M., Disney, M., Gaulton, R., Krishna Moorthy, S. M., Levick, S. R., Saarinen, N., Schaaf, C., Stovall, A., Terryn, L., Wilkes, P., Verbeeck, H., 2020, Terrestrial laser scanning in forest ecology: Expanding the horizon, Remote Sens. Environ., 251, 112102.
[https://doi.org/10.1016/j.rse.2020.112102]
-
Erfanifard, Y., Hosingholizade, A., Griess, V. C., Garcia Millan, V. E., Pirasteh, S., 2025, Estimating tree diameter at breast height (DBH) from UAV data: A Comparison of oblique-vertical imagery fusion and allometric modeling, Sci. Remote Sens., 12, 100331.
[https://doi.org/10.1016/j.srs.2025.100331]
-
Fraser, B. T., Congalton, R. G., Ducey, M. J., 2025, Quantifying the accuracy of UAS-LiDAR individual tree detection methods across height and diameter at breast height sizes in complex temperate forests, Remote Sens., 17(6), 1010.
[https://doi.org/10.3390/rs17061010]
-
Hartley, R. J. L., Jayathunga, S., Elleouet, J. S., Steer, B. S. C., Watt, M. S., 2025, UAV-enabled evaluation of forestry plantations: A Comprehensive assessment of laser scanning and photogrammetric approaches, Sci. Remote Sens., 12, 100245.
[https://doi.org/10.1016/j.srs.2025.100245]
-
Hwang, S. R., Lee, M. J., Lee, I. P., 2012, Detection of individual trees and estimation of mean tree height using airborne LiDAR data, J. Korean Soc. Geospat. Inf. Sci., 20(3), 27–38.
[https://doi.org/10.12672/ksis.2012.20.3.027]
-
Inoue, A., 2012, Variation in form-factors for stem surface area in even-aged pure stands of Japanese larch (Larix kaempferi), J. For. Plann., 17(2), 53–57.
[https://doi.org/10.20659/jfp.17.2_53]
- Jeong, J. W., 2025, Determination of forest carbon sequestration and tree structure from integrated drone and terrestrial LiDAR point clouds, Ph. D. Dissertation, Changwon National University, Changwon, Republic of Korea, https://dl.nanet.go.kr/detail/KDMT12025000043657
-
Kang, J. T., Son, Y. M., Yim, J. S., Jeon, J. H., 2016, Estimation of carbon stock and uptake for Larix kaempferi Lamb., J. Clim. Change Res., 7(4), 499–506.
[https://doi.org/10.15531/ksccr.2016.7.4.499]
-
Ko, B. J., Park, S. I., Park, H. J., Lee, S. H., 2022, Measurement of tree height and diameter using terrestrial laser scanner in coniferous forests, J. Environ. Sci. Int., 31(6), 479–490.
[https://doi.org/10.5322/JESI.2022.31.6.479]
-
Lee, J. G., Lee, D. H., Yang, A. H., Na, H. J., Kim, J., Kim, H. J., 2024, Applicability of hand-held LiDAR to forest surveys, Forest Management Information, 14(1), 9–18.
[https://doi.org/10.70044/KSFMI.2024.14.1.9.18]
-
Liang, X., Kankare, V., Hyyppä, J., Wang, Y., Kukko, A., Haggren, H., Yu, X., Kaartinen, H., Jaakkola, A., Guan, F., Holopainen, M., Vastaranta, M., 2016, Terrestrial laser scanning in forest inventories, ISPRS J. Photogramm. Remote Sens., 115, 63–77.
[https://doi.org/10.1016/j.isprsjprs.2016.01.006]
-
Mathes, T., Seidel, D., Häberle, K. H., Pretzsch, H., Annighöfer, P., 2023, What are we missing? Occlusion in laser scanning point clouds and its impact on the detection of single-tree morphologies and stand structural variables, Remote Sens., 15(2), 450.
[https://doi.org/10.3390/rs15020450]
-
Mîzgaciu, L., Tudoran, G. M., Ciocan, A. E., Stăncioiu, P. T., Niță, M. D., 2025, A Comparative analysis of UAV LiDAR and mobile laser scanning for tree height and DBH estimation in a structurally complex, mixed-species natural forest, Forests, 16(9), 1481.
[https://doi.org/10.3390/f16091481]
-
Mokroš, M., Mikita, T., Singh, A., Tomaštík, J., Chudá, J., Wężyk, P., Kuželka, K., Surový, P., Klimánek, M., Zięba-Kulawik, K., Bobrowski, R., Liang, X., 2021, Novel low-cost mobile mapping systems for forest inventories as terrestrial laser scanning alternatives, Int. J. Appl. Earth Obs. Geoinf., 104, 102512.
[https://doi.org/10.1016/j.jag.2021.102512]
-
Shamaoma, H., Chirwa, P. W., Zekeng, J. C., Ramoelo, A., Hudak, A. T., Handavu, F., Syampungani, S., 2025, Utility of UAS-LIDAR for estimating forest structural attributes of the Miombo woodlands in Zambia, PLoS ONE, 20(3), e0315664.
[https://doi.org/10.1371/journal.pone.0315664]
-
Tupinambá-Simões, F., Pascual, A., Guerra-Hernández, J., Ordóñez, C., Barreiro, S., Bravo, F., 2025, Combining hand-held and drone-based lidar for forest carbon monitoring: Insights from a Mediterranean mixed forest in central Portugal, Eur. J. For. Res., 144(2), 925–940.
[https://doi.org/10.1007/s10342-025-01772-7]
-
Wasser, L., Day, R., Chasmer, L., Taylor, A., 2013, Influence of vegetation structure on lidar-derived canopy height and fractional cover in forested riparian buffers during leaf-off and leaf-on conditions, PLoS ONE, 8(1), e54776.
[https://doi.org/10.1371/journal.pone.0054776]
-
Zhou, M., Li, C., Li, Z., 2025, Extraction of individual tree attributes using ultra-high-density point clouds acquired by low-cost UAV-LiDAR in Eucalyptus plantations, Ann. For. Sci., 82, 20.
[https://doi.org/10.1186/s13595-025-01291-w]
Department of Forestry, The Graduate School of Kyungpook National Universitykke6000@hanmail.net
DAONECO Corp.seatul@naver.com
National Institute of Ecologykhatru@nie.re.kr
School of Forest Sciences and Landscape Architecture, Kyungpook National Universityoshwan@knu.ac.kr